
 Алгебра
 Английский
 Биология
 География
 Геометрия
 История
 Русский
 Обществознание
 Физика
 Химия
 Информатика
 Литература
 Математика
Ответ:
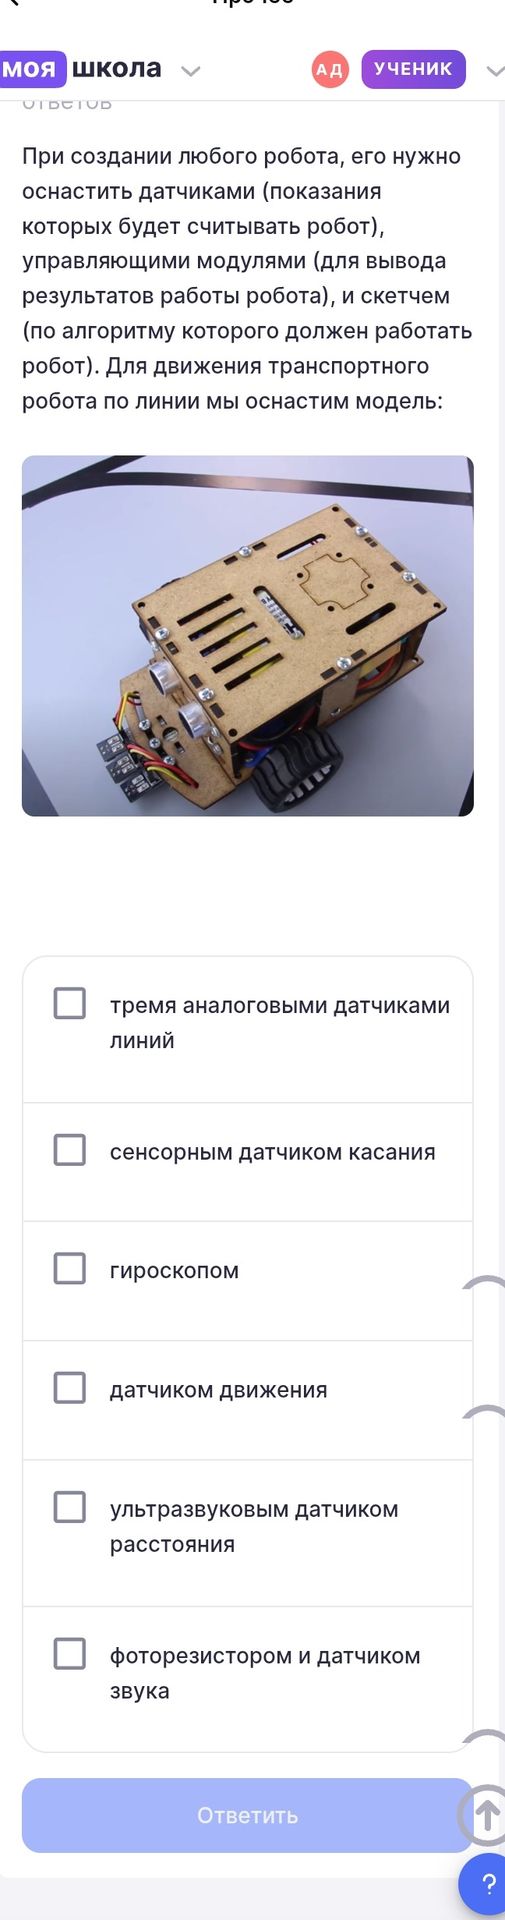
Для движения по линии робот должен определять положение линии относительно себя. Для этого используют датчики линии, которые различают поверхность и линию по отражённому свету.
Ответ: а) тремя аналоговыми датчиками линий.
Для движения по линии робот должен определять положение линии относительно себя. Для этого используют датчики линии, которые различают поверхность и линию по отражённому свету.
Ответ: а) тремя аналоговыми датчиками линий.
